
产品定位
FOS-P300-3DF 面向机器人平面指尖集成,在紧凑结构内提供 96 个触觉点的法向力感知,并由主机端结合标定模型估算剪切力。
标准交付
产品配套包含触觉传感模块、采集转换器、Sensor App、通信协议与 Demo、机械 STEP 文件及中英文 V0.5 产品规格书。

面向灵巧手平面指尖集成,传感器端完成法向力计算,主机端结合标定模型估算剪切力。Designed for flat robotic fingertips, with on-sensor normal-force processing and calibrated host-side shear estimation.
FOS-P300-3DF 面向机器人平面指尖集成,在紧凑结构内提供 96 个触觉点的法向力感知,并由主机端结合标定模型估算剪切力。
产品配套包含触觉传感模块、采集转换器、Sensor App、通信协议与 Demo、机械 STEP 文件及中英文 V0.5 产品规格书。
FOS-P300-3DF is designed for flat robotic fingertips. Its compact module provides 96 tactile sensing points for normal-force measurement, while the host estimates shear force using a calibrated model.
The sensor includes tactile sensor modules, converter boards, Fulai Sensor App, communication protocols and demos, mechanical STEP files, and V0.5 Chinese and English product specifications.
| 触觉点数量Taxel count | 9696 |
|---|---|
| 有效感知区域Active sensing area | 9.5 × 16 mm9.5 × 16 mm |
| 最小可检测法向力Minimum detectable normal force | 0.1 N(28.26 mm² 接触面积)0.1 N (28.26 mm² contact area) |
| 法向力量程Normal-force range | 0.1-20 N0.1-20 N |
| 力分辨率Force resolution | 0.1 N0.1 N |
| 原生空间分辨率Native spatial resolution | 1 mm1 mm |
| 增强空间分辨率Enhanced spatial resolution | <0.1 mm<0.1 mm |
| 法向力精度Normal-force accuracy | 5-10% FS5-10% FS |
| 采样频率Sampling rate | 100 Hz100 Hz |
| 通信接口Communication | 传感器 UART / 主机 USB,921,600 baudSensor UART / host USB, 921,600 baud |
| 供电与功耗Power | 3.3-5 V DC,<10 mA,<50 mW3.3-5 V DC, <10 mA, <50 mW |
| 模块尺寸Module dimensions | 16 × 31 × 9.5 mm16 × 31 × 9.5 mm |
| 线缆长度Cable length | 250 mm250 mm |
| 工作温度Operating temperature | -20 至 40 °C-20 to 40 °C |
剪切力由主机端结合标定模型估算,具体量程与精度以对应标定报告为准。标准套件配置以资源目录中的当前版本为准。Shear force is estimated on the host using a calibrated model. Range and accuracy are subject to the relevant characterization report. Kit contents follow the current resource directory.
| 形态Form | 型号Model | 适用场景Application |
|---|---|---|
| 平面指尖Flat fingertip | FOS-P300-3DFFOS-P300-3DF | 精密抓取、接触定位与触觉算法验证Precision grasping, contact localization and tactile algorithm validation |
从这里开始,按步骤完成产品入门。Start here and follow the steps to use your product.
从开箱检查到完成第一次数据采集的上手路径。A first-use path from unpacking to the first data capture.
按技术领域查找产品对接文档。Browse product integration guides by technical area.
说明传感器、采集硬件与主机之间的连接顺序和检查方法。Explains the connection order and checks for the sensor, acquisition hardware and host.
按技术领域查看本产品的更新。Browse updates for this product by technical area.
本产品暂无此类更新记录。No updates of this type for this product yet.
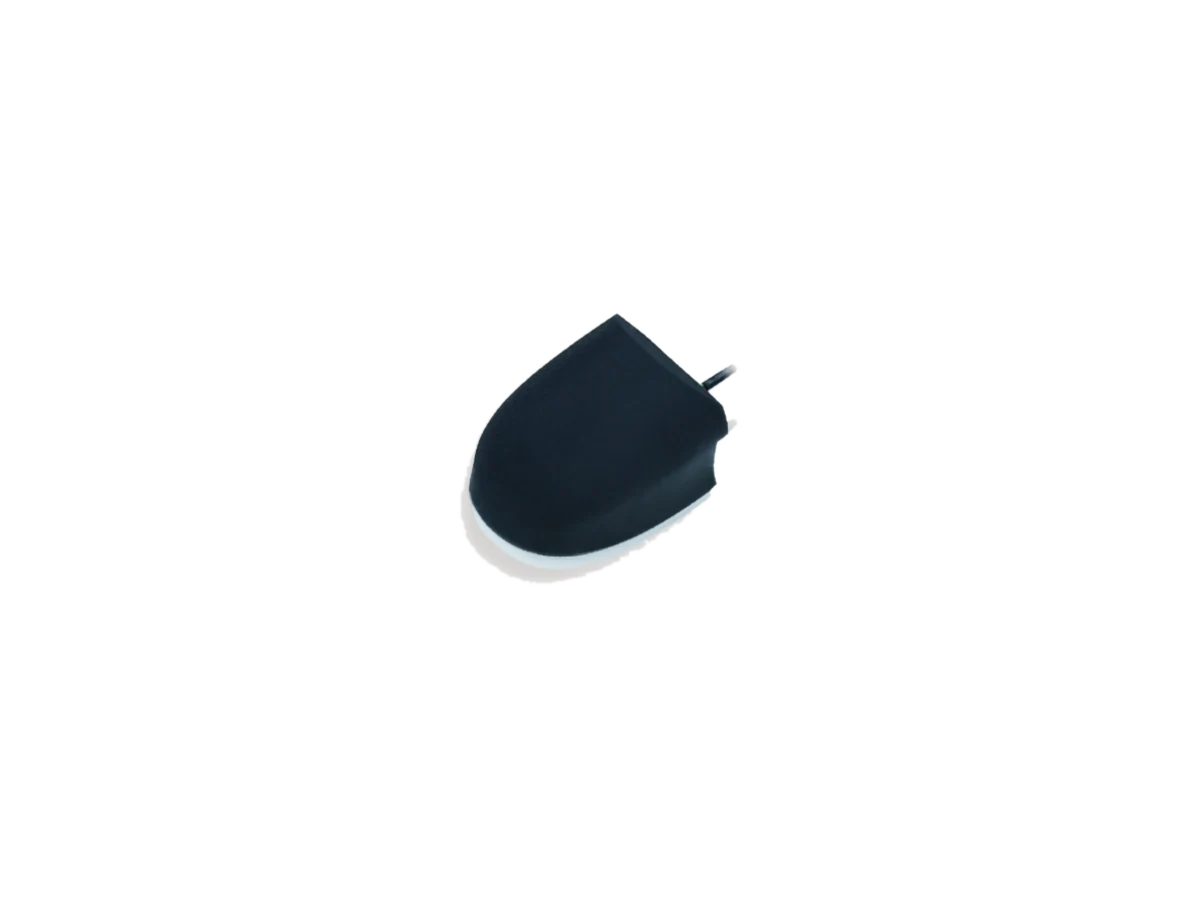
28 个触觉点共形覆盖曲面指尖正面、两侧与顶端,支持最多 5 通道并行采集。A 28-taxel curved-fingertip sensor covering the front, sides and tip, with up to five sensor channels per Hub.
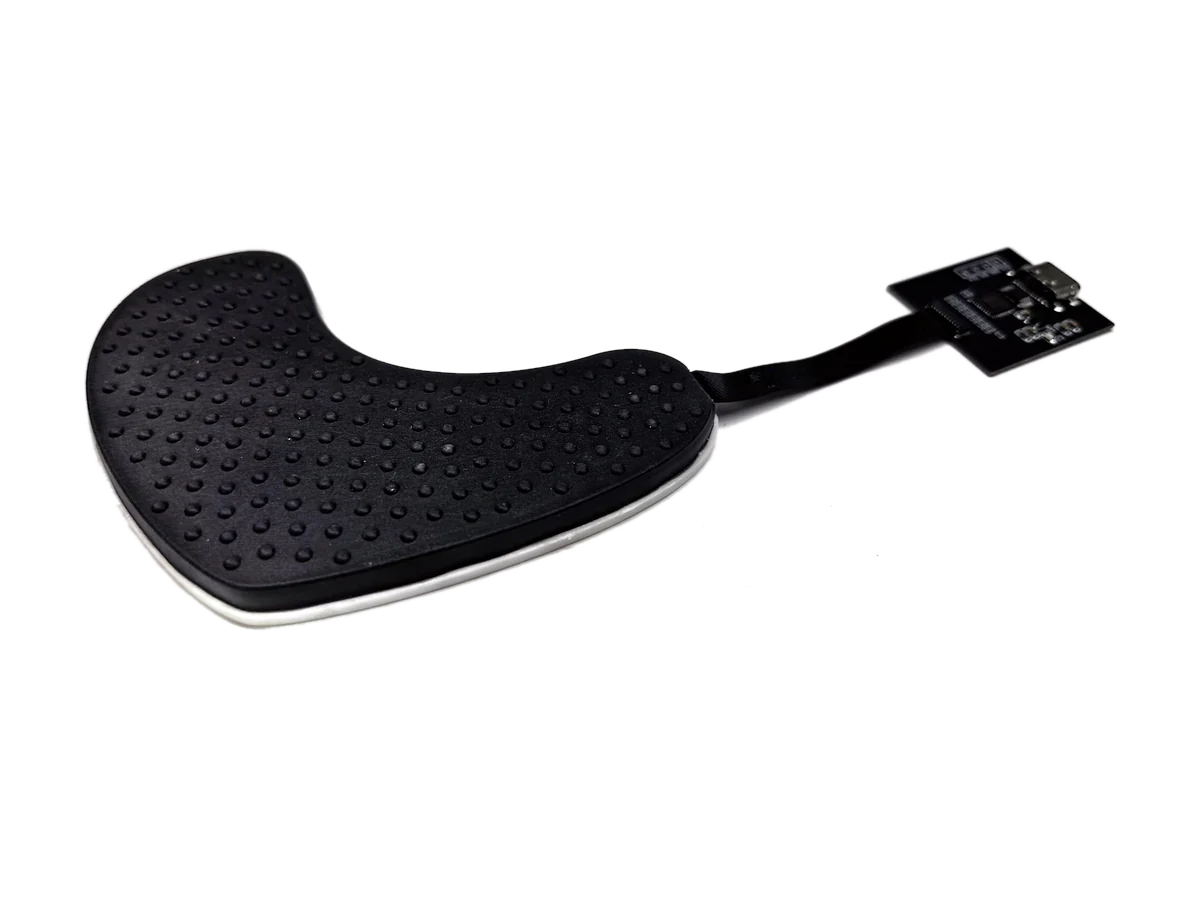
53 个触觉点覆盖 70 × 80 mm 手掌区域,适合支撑、包络抓取和大面积接触定位。A 53-taxel palm tactile sensor covering 70 × 80 mm for support, enveloping grasps and large-area contact localization.
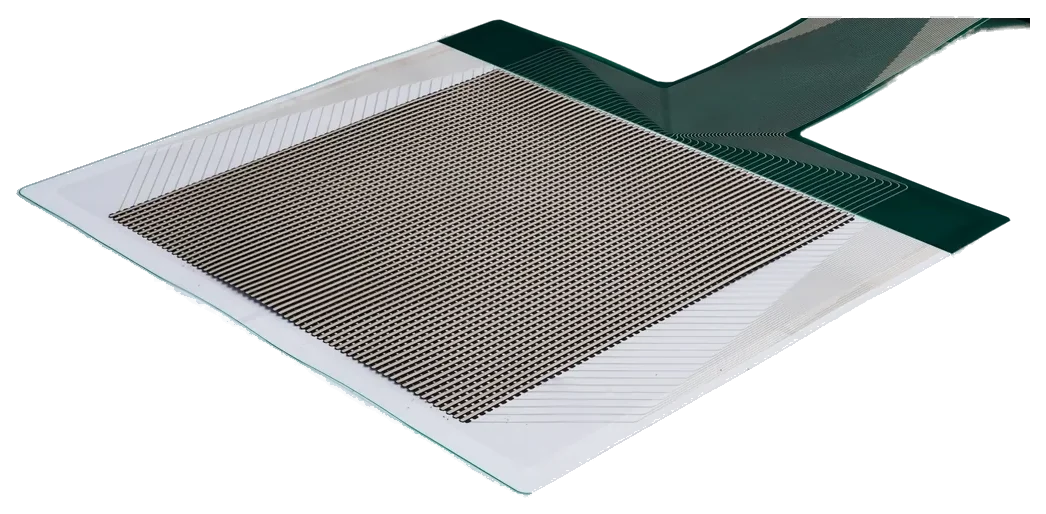
按应用场景选配尺寸、形态、量程和感测区域,已确认 4 个型号与对应工艺。Application-specific sensor selection by size, shape, range and sensing area, with four model-to-process mappings confirmed.